人工智能正加快走进物理世界。相比已经拥有海量文字、图片和视频“教材”的大模型,具身智能还面临一道更基础的难题:人类每天随手完成的抓、拿、拧、放,怎样变成机器真正能学会的数据?
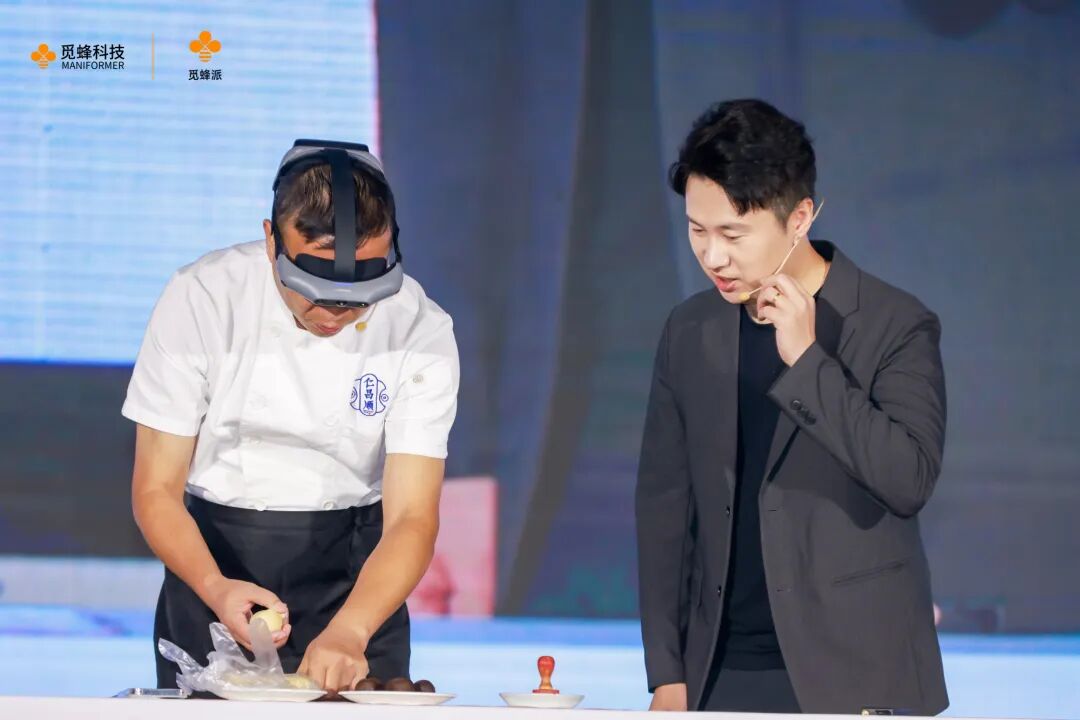
近日,上海企业觅蜂科技发布物理AI数据众包服务平台“觅蜂派”。用户在App上领取任务,佩戴MEgo设备,在原本的工作或生活环境里完成指定操作,数据上传后按有效时长审核。一个月内测期间,平台注册用户达到2万人,提交1.3万份采集任务。
今年8月,美国人形机器人公司Figure推出了一个名为Index的数据采集项目,尝试付费邀请普通人在家庭、工作场所记录真实任务视频,再把这些数据用于机器人模型训练。因为思路相近,觅蜂派也被称作“中国版Index”。
不过,两者并不完全一样。Figure的Index主要服务自家机器人和模型,觅蜂派则希望把采集到的数据提供给不同的模型厂商和机器人企业。换句话说,它想做的并不只是给一款机器人“攒教材”,而是把散落在现实生活里的动作经验,整理成更多物理AI都能使用的数据。
这也是此次发布更值得关注的地方。当人类日常里的抓、拿、拧、放开始被系统记录,物理AI的数据来源也在发生变化。接下来的问题,就不只是“能采多少”,还包括这些动作怎么被机器读懂、怎么变成真正可训练的数据。
拿一杯水,也是一道训练题
人伸手拿起一只杯子,只需要几秒钟。机器想把这件事学明白,却要回答一连串问题:手在哪里,杯子在哪里,什么时候发生接触,移动轨迹如何变化,力度多大,视觉和触觉是否对应在同一时刻。
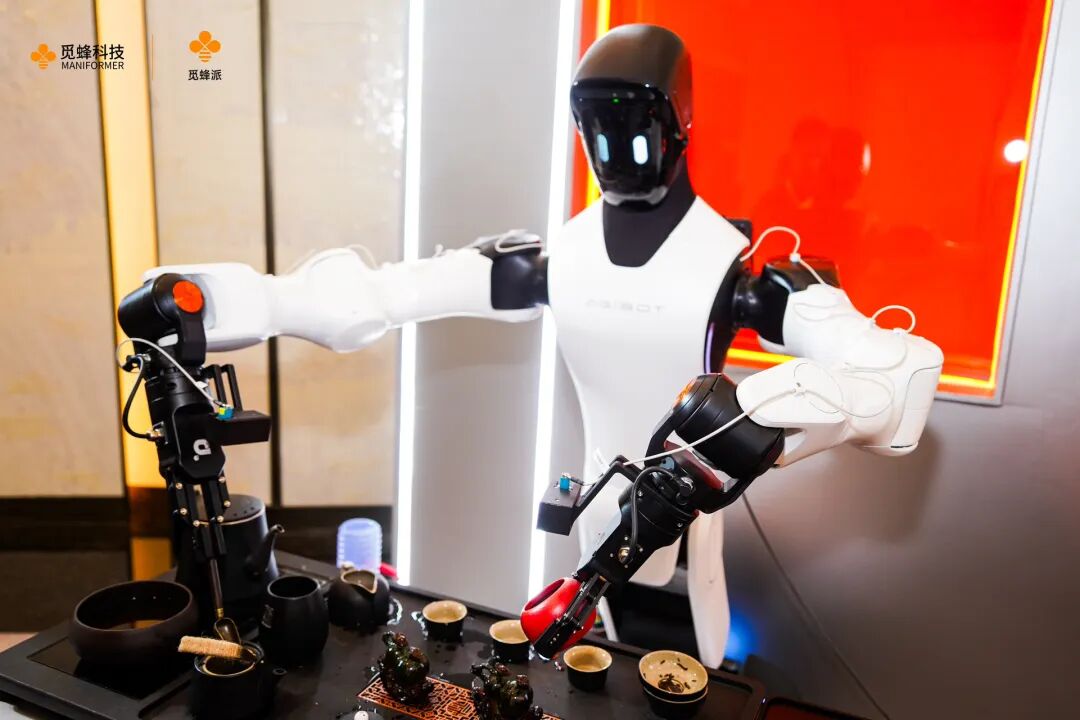
物理AI需要的,正是这些藏在动作背后的信息。
此次展示的MEgo无本体采集设备,采用多视角、多模态方式记录人的真实操作。头部相机覆盖超过300度视野,腕部相机捕捉手部细节,同时记录触觉、力觉等信息;空间上进行毫米级轨迹重建,不同数据通道则通过硬件同步实现亚毫秒级对齐。进入后台后,高精度位姿重建和动作映射还会把人的手、身体以及周围环境转成统一的空间数据。
一段连续的视频,到这里仍没有结束。长程操作还会进一步拆成抓、拿、放、拧、按等120多种“原子动作”,再经过标注、质量评估和分级,进入具身模型训练,之后还要回到真机上验证、回流和迭代。
这有点像给现实世界重新做一套“机器字幕”。人凭经验完成一个动作,算法却需要把它翻译成空间、时间、触觉和语义信息。
觅蜂科技董事长兼CEO姚卯青此前长期专注自动驾驶研发,后来转向具身智能。两类技术路线并不相同,但都绕不开真实世界数据。在他看来,眼下的数据竞争也已经不只是追求数量,“现在阶段场景丰富度肯定是最关键的”。过去被反复采集的叠衣服、拿杯子,新增价值正在下降,维修、汽修、理发、美甲等更专业、更长尾的动作开始进入模型的“课表”。
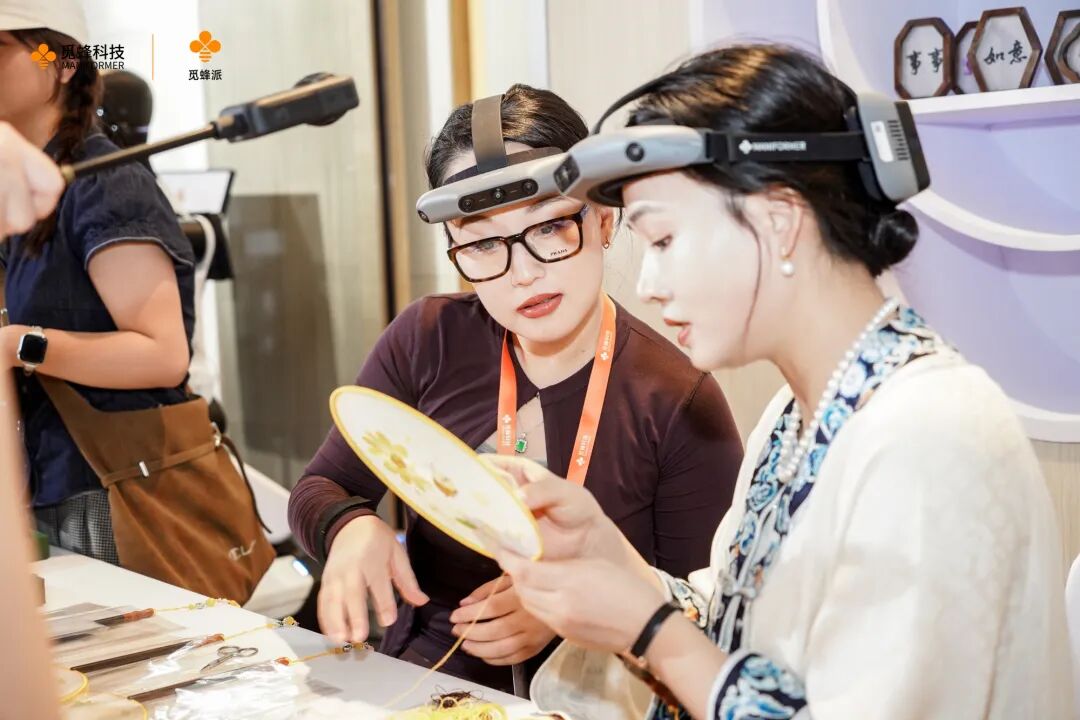
另一个变化发生在“质量”上。为了让算法容易识别,人可以刻意放慢动作、始终让双手出现在镜头里,但真实生活中还有遮挡、快速运动和临时纠错。过分规整的数据,反而可能把真实世界削平。材料中一句话点得很直接:“容易处理,并不天然等于训练价值更高。”
因此,数据进入模型前还要经历一轮“体检”。除了空间精度、画质和时间同步,还要看语义是否准确、动作是否完整、模型是否真正可学。姚卯青说,“数据质量可以分很多层”,不同训练阶段需要的数据也并不完全相同。
让实验室更快碰到真问题
物理AI有一个鲜明特点:很多问题,关在实验室里很难暴露。
一套采集设备在室内运行稳定,到了农田,镜头可能很快沾上泥土;一个动作在标准环境里表现很好,换了物体材质、光线和摆放位置,模型可能立刻“卡壳”。
觅蜂科技觅蜂派业务总经理张智富举过一个很生活化的例子:农民真正下地耕田、播种时,摄像头脏了再正常不过。于是,“什么时候提醒擦镜头”,也会变成数据采集系统要解决的实际问题。
这些看似不起眼的小麻烦,恰恰是科研需要的反馈。物理AI越往真实世界走,场景就越像一间更大的实验室。一次识别偏差、一个动作没有拆清、一种传感信息没有记录完整,都可能重新变成模型和算法的问题。
上海的科创优势,也可以从这里理解。
研发物理AI数据平台,需要连接机器人企业,也要进入商超、酒店等真实环境,还要和科研机构、行业组织协同。在上海,前沿科研力量和大量实体场景距离较近,技术能够更快进入现场接受检验。 姚卯青说,在上海可以比较快地链接上下游伙伴,“把实验室产品快速放到真实商业场景当中做验证”;上海既有前沿科研力量,也有大量实体产业场景,为具身智能进入真实世界提供了条件。
今年4月,觅蜂科技发布MEgo系列采集硬件和数据治理引擎时,已经把无本体采集的重点放在“摆脱对机器人本体依赖”,让设备进入工厂、商超、家庭等环境;几个月后,数据入口进一步向普通人的工作和生活扩展。
场景因而不只是技术最后落地的终点,也开始提前进入研发过程。实验室里的原型更快碰到真问题,现场产生的新数据再回到模型里。对物理AI而言,这种反复往返,或许正是走向真实世界之前最重要的一堂课。